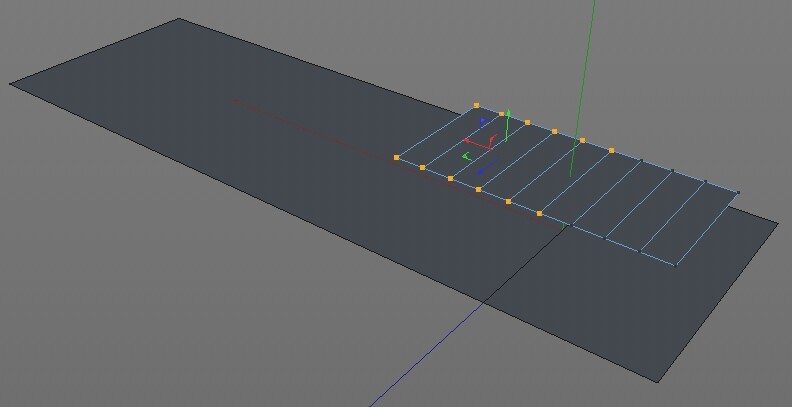
Distanz Punkt Polygon

Hey allerseits,

ich suche nach einer Herangehensweise einen Punkt-Polygon-Abstand zu berechnen.
Ich stell die Frage gleich mal hier rein, weil ich mich schon ewig tüfteln sehe um eine wackelige Lösung zu finden. Habe im SDK auf jeden noch nix gefunden oder es schlichtweg überlesen :confused:

In meiner Vorstellung sollten die selektierten Punkte dem größeren Polygon des anderen Objektes zugeordnet werden und die anderen dem anderen des anderen.

Grüße und Danke schonmal :slight_smile:
rownn

Also meine Überlegung ist folgende …

Schritt 1: Ich trianguliere das Polygon.

Schritt 2: Ich nehme das erste Tri und brechne anhand der 3 Punkte eine Matrix deren Z-Richtung die Normale des Tris ist.

Schritt 3: Ich rechne den Punkt in die Matrix des Tris und setze den neuen Vektor auf z = 0.

Schritt 4: Ich überprüfe ob der Vektor innerhalb des Dreiecks des Tris liegt. (Wie auch immer man das macht.)

Schritt 5: Wenn der Vektor innerhalb des Dreiecks liegt, dann ist der nicht auf 0 gesetzte Z-Wert der Abstand.

Schritt 6: Wenn der Vektor außerhalb des Dreiecks liegt, dann berechne ich den jeweils kürzesten Abstand des Punktes zu den drei Geraden des Tris. (Mal sehen wie man das macht.) Der kleinste der resultierenden Abständen wäre dann der gesucht Abstand vom Punkt zum Tri.

Schritt 7: Schritt 2 bis 6 mit dem anderen Tri.

Schritt 8: Die beiden Abstände vom Punkt zu den Tris vergleichen und der kleinere ist der Gewinner.

Hmm…

Damit ich es richtig verstanden habe, es soll durch die Punkte des einen Objektes iteriert werden und jedem Punkt ein Polygon (das auch mehrfach genannt werden kann) des anderen Objektes zugeordnet werden? Dabei soll jenes Polygon gewählt werden, dass beim sinnbildlichen wachsen des Punktes (zu einer Kugel) zuerst mit diesem kollidiert?

Das Ganze soll vermutlich auch dreidimensional funktionieren?

Ja, das trifft´s. 3dimentional, ja. :slight_smile:

ich weiss nicht ob dir das was hilft aber hier habe ich ein paar mesh funktionen:


def getNearestPoints(connectedPolys, pointsOnPoly):

    connectedPolys = list(set(connectedPolys))
    out = []

    for poly in connectedPolys:
        if pointsOnPoly[poly]:
            out += pointsOnPoly[poly]

    return out


def getPointsFromPoly(connectedPolys, polys, mesh):

    points = []
    for p in connectedPolys:
        points.append(mesh.GetPoint(polys[p].a))
        points.append(mesh.GetPoint(polys[p].b))
        points.append(mesh.GetPoint(polys[p].c))
    return points


def createMesh(surface):

    surface2list = [surface]
    doc = c4d.documents.GetActiveDocument()
    settings = c4d.BaseContainer()
    settings.SetBool(c4d.MDATA_CURRENTSTATETOOBJECT_INHERITANCE, True)
    polysurface = c4d.utils.SendModelingCommand(c4d.MCOMMAND_CURRENTSTATETOOBJECT, surface2list, bc=settings, doc=doc)

    settings = c4d.BaseContainer()
    c4d.utils.SendModelingCommand(c4d.MCOMMAND_TRIANGULATE, polysurface, bc=settings, doc=doc)

    return polysurface[0]


polySize = math.sqrt(((points[polys[i].a] - points[polys[i].b]).GetLength() * (points[polys[i].a] - points[polys[i].c]).GetLength()) / 2)


So, habe ein bisschen Zeit gefunden da mal zu tüfteln. Is irgendwie ein arrg langer Code geworden … ni so geil, aber ich denke dass es erstmal funktioniert. Theoretisch sollte jetzt immer der kürzeste Abstand vom Punkt zum Objekt plus Polygonindex berechnet werden.

Worauf ich hinaus will soll zwar kein LiveUpdateZeusch sein, aber ich bange um die Performance … mal schauen.
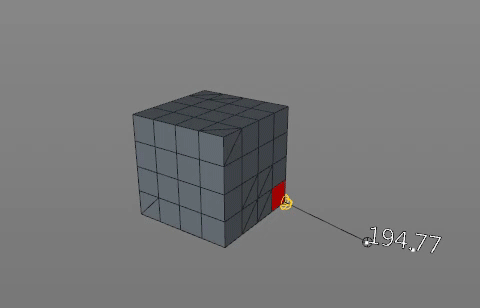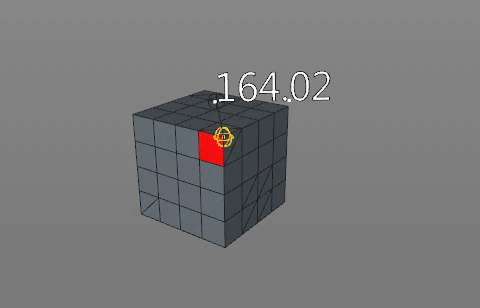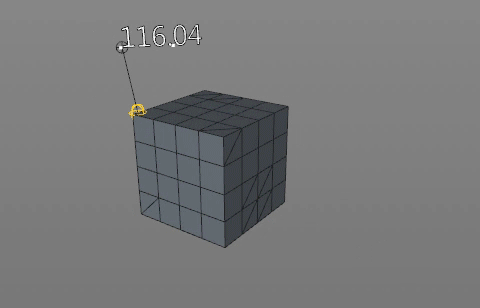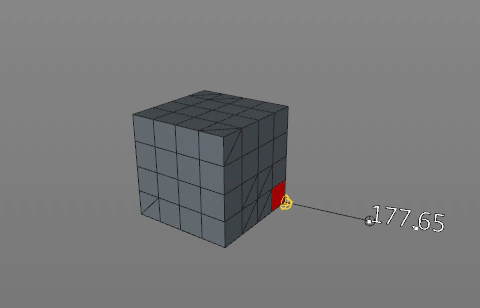
rownn_DistPointPoly.gif

PointPolygonobjectDistance(point, polygonobject)
Parameters
point = globaler Vektor
polygonobject = das Polygonobject

return: list
distance = kürzeste Distanz zw. Punkt und Objekt
vector = globaler Vektor auf Objekt
polyID = Index des Polygons

import c4d
import math
#Welcome to the world of Python

def IsInTriXY(tp0, tp1, tp2, p):
    dvs = [(tp^c4d.Vector(1,1,0))-(p^c4d.Vector(1,1,0)) for tp in [tp0, tp1, tp2]]
    return int(sum([c4d.utils.GetAngle(dvs[i], dvs[(i+1)%3]) for i in xrange(3)])*1000) == int(math.pi*2*1000)

def DistanceVectorTriXY(tp0, tp1, tp2, p):
    return min([c4d.utils.PointLineSegmentDistance2D(tp0, tp1, p), c4d.utils.PointLineSegmentDistance2D(tp1, tp2, p), c4d.utils.PointLineSegmentDistance2D(tp2, tp0, p)], key=lambda t: t[0])
    
def GetTriMatrix(p0, p1, p2):
    off = (p0+p1+p2)/3
    aim = ((p1+p2)/2-p0).GetNormalized()
    third = aim.Cross(p1-p2).GetNormalized()
    up = aim.Cross(third).GetNormalized()
    return c4d.Matrix(off, aim, up, -third)
        
def PointPolygonobjectDistance(point, polygonobject):
    mg = polygonobject.GetMg()
    pnts = [p*mg for p in polygonobject.GetAllPoints()]
    plys = polygonobject.GetAllPolygons()
    
    distance = 100000000.0
    vector = c4d.Vector()
    polyID = -1
    
    for index, ply in enumerate(plys):
        if ply.IsTriangle(): tris = ([pnts[ply.a],pnts[ply.b],pnts[ply.c]],)
        else: tris = ([pnts[ply.a],pnts[ply.b],pnts[ply.c]], [pnts[ply.a],pnts[ply.c],pnts[ply.d]])
        
        for tri in tris:
            triMg = GetTriMatrix(tri[0], tri[1], tri[2])
            triPoints = [p*~triMg for p in tri]
            pointInM = point*~triMg
            
            if IsInTriXY(triPoints[0], triPoints[1], triPoints[2], pointInM):
                if int(distance*10000) > int(abs(pointInM.z)*10000):
                    distance = abs(pointInM.z)
                    vector = (pointInM^c4d.Vector(1,1,0))*triMg
                    polyID = index
                
            else:
                tup = DistanceVectorTriXY(triPoints[0], triPoints[1], triPoints[2], pointInM)
                d = math.sqrt(tup[0]**2+pointInM.z**2)
                if int(distance*10000) > int(d*10000):
                    distance = d
                    vector = tup[1]*triMg
                    polyID = index
                    
    return distance, vector, polyID
    

def main():
    obj = op.GetObject()
    A = doc.SearchObject("A")
    dist, vec, index = PointPolygonobjectDistance(A.GetRelPos(), obj)

Grüße
rownn

PS: @pyrael, besten Dank für die Zeilen. :slight_smile:

rownnDistancePointPoly.c4d (307 KB)

2 „Gefällt mir“

https://developers.maxon.net/docs/Cinema4DPythonSDK/html/modules/c4d.utils/GeRayCollider/index.html?highlight=ray#c4d.utils.GeRayCollider

Collider is klar, aber dafür müsste ich vom Punkt aus in alle Richtungen und in die Richtungen zwischen den Richtungen schießen um den kürzesten Abstand zu bekommen. Wobei ich dann noch nicht weiß ober eine Richtung zwischen Richtungen zwischen den Richtungen evtl. noch einen kürzeren Abstand ergeben würde. Oder sehe ich das falsch?

nein, ich hatte mich da nicht so reingedacht, nur dass der collider evtl. hilfreich sein könnte und du ihn nicht kennst.

1 „Gefällt mir“

Bitte bitte.
Im prinzip hast du Recht was RayCollide angeht. Nur wenn du das RayCasten umdrehst. Also von allen Normalen die dem Punkt zugewannt sind sollte das gehen.

Ach ja KEKS!

Hey,

hab mir grad mal bissl die Performance angeschaut. Hab mich noch nie näher damit beschäfftigt, aber man kann einiges rausholen. Habe 1Punkt auf 100.000Polys getestet. Mit der alten Funktion braucht das 0.355s und mit dem neuen nur noch 0.184s. Nicht optimal, aber schonmal die Hälfte. Wenn man mehr als einen Punkt testen will, müsste das ganze umgebastelt werden, weil viele Sachen sich wiederholen. Wie auch immer blablub …

def PointPolygonobjectDistance(point, polygonobject):
    pnts = polygonobject.GetAllPoints()
    plys = polygonobject.GetAllPolygons()
    plyCount = len(plys)
    
    lst = [100000000.0, c4d.Vector(), -1]
    pi2 = int(pi*2*1000)
    
    for index, ply in enumerate(plys):
        if ply.IsTriangle(): tris = ([pnts[ply.a],pnts[ply.b],pnts[ply.c]],)
        else: tris = ([pnts[ply.a],pnts[ply.b],pnts[ply.c]], [pnts[ply.a],pnts[ply.c],pnts[ply.d]])
        
        for tp0, tp1, tp2 in tris:
            off = (tp0+tp1+tp2)/3
            aim = ((tp1+tp2)/2-tp0).GetNormalized()
            third = aim.Cross(tp1-tp2).GetNormalized()
            up = aim.Cross(third).GetNormalized()
            triMatrix = c4d.Matrix(off, aim, up, -third)
            
            pointInM = point*~triMatrix
            p = pointInM^c4d.Vector(1,1,0)
            
            tp0 *= ~triMatrix
            tp1 *= ~triMatrix
            tp2 *= ~triMatrix
            
            dv0 = tp0-p
            dv1 = tp1-p
            dv2 = tp2-p
            
            if int((GetAngle(dv0, dv1)+GetAngle(dv1, dv2)+GetAngle(dv2, dv0))*1000)==pi2:
                if int(lst[0]*10000) > int(abs(pointInM.z)*10000): lst = [abs(pointInM.z), p*triMatrix, index]
            
            else:
                tup = PointLineSegmentDistance2D(tp0, tp1, p)
                tup1 = PointLineSegmentDistance2D(tp1, tp2, p)
                tup2 = PointLineSegmentDistance2D(tp2, tp0, p)
                
                if tup1[0]<tup[0]: tup=tup1
                if tup2[0]<tup[0]: tup=tup2
                
                d = (math.sqrt(tup[0]**2+pointInM.z**2))
                if int(lst[0]*10000) > int(d*10000): lst = [d, tup[1]*triMatrix, index]
                
    return lst

Grüße
rownn