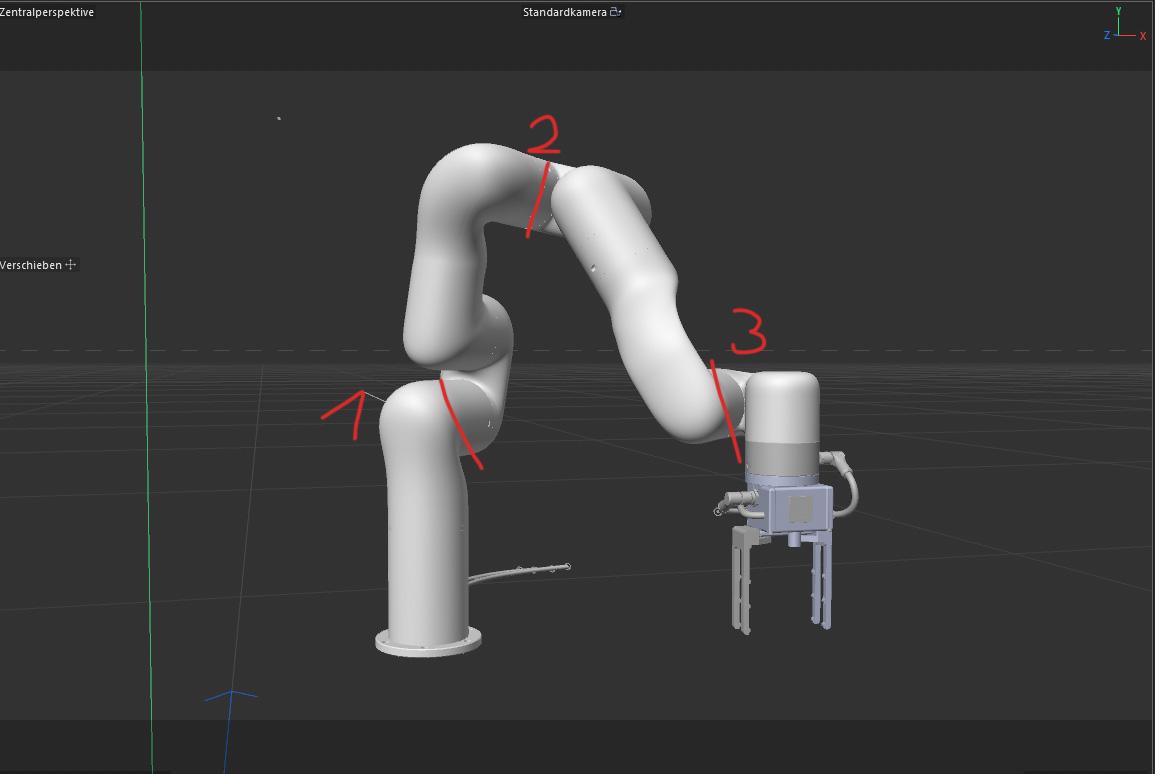
Ich suche für ein Projekt im medizinischen Bereich jemanden, der mir einen Robotergreifarm mit 3 Gelenken so riggt, dass dieser:
sich korrekt und sauber per IK bedienen lässt.
Objekte greifen kann (Ein Target hat, zu welchem man die zu greifenden Objekte per Constraint binden kann, oder sonst eine Methode)
(anbei ein Screenshot)
Zur Verfügung gestellt wird der Arm in einer bereits geriggten, aber an irgendeiner Stelle wohl fehlerhaften Version, denn das verdammte Ding “eiert” minimalst und auch nur manchmal und wandert gerne mal…
Selbstverständlich kann man dieses Rig auch komplett verwerfen und neu aufsetzen, oder aber den Fehler finden.
Bitte nur Bewerbungen, wenn Präzision zu euren Stärken gehört!
Gerne auch gleich mit Angebot!
Würde ich gerne machen …und hätte auch schon nen Plan wie. Mache an solchen Dingern schon fast 20 Jahre herum.
Arbeite aber ausschliesslich bis und mit R21. Hoffe, dass das für euch auch in Ordnung wäre.
Du kannst mir gerne das Modell schicken, ich schau’s mir an und mache dir eine Offerte.
Viel Spaß, das ist ne ganz schöne Kopfnuss, zumal das Mathematisch kein eindeutiges System ist. Ich habe bisher noch kein 100% sauberes rig in 3D zu dieser Problemstellung gefunden. Also viel Erfolg! Falls es klappt mach gerne mal ein Video, würde mich wirklich mal interessieren.
Hätte ich Zeit, hätte ich auch Interesse, aber dalton macht das schon ^^
Keine Ahnung was andere 3Dler immer C4D und Rigging bashen, finde das geht mega gut. Mach das auch schon ewig
Das Problem mit mehr dimensionalen Roboter Armen ist eher kein Problem der Software mit der man riggt, sondern mehr mit der Thematik an sich. Je mehr man sich damit beschäftigt merkt man nämlich erst dass es mit ner IK Kette und nem Up-Vector nicht wirklich getan ist
Es ist kein eindeutiges System, was heißt, dass bestimmte Positionen des Kopfes vorne mit mehreren Werten der Rotationsgelenken erreicht werden können. Je nachdem wo man dann den Fokus legt oder wieviel Einfluss man auf die Achsen haben möchte kann das ganz schnell eskalieren.
Daher bin ich immer der Meinung man sollte bei sowas erstmal definieren was man am Ende überhaupt braucht/sieht bevor man versucht die eierlegende Wollmilchsau zu riggen
Ich halte bei komplexeren Armen die Animation per FK zielführender, würde mich aber ebenso brennend interessieren, ob das per IK zu lösen wäre. Ich denke nicht. In der Realität werden ja auch die Servomotoren einzeln mit zuvor berechneten Werten gesteuert.
Mich interessiert dabei: wenn es ein Problem des Systems ist, dann tritt das ja auch im realen Arm auf. Gibt es dann eine Art “Entscheidungsalgorithmus”, der bestimmte Positionen vor anderen vorzieht? Aber wie bemerkt wurde: in der Realität wird ja gar nicht mit IK gearbeitet, oder?
Bei nem klassischen Industriearm wird mit Fuorier-Transformationen mathematisch gearbeitet, welche rotationen in lineare bewegungen und koordinaten umrechnen können.


 …und hätte auch schon nen Plan wie. Mache an solchen Dingern schon fast 20 Jahre herum.
